LeRobot-学习
startup
安装
git clone https://github.com/huggingface/lerobot.git
cd lerobot
uv sync --locked
uv 两个安装路径:
~/.cache/uv/(uv cache dir, uv缓存.venv/
开发
Python 里:三种加载方式
from lerobot.datasets import LeRobotDataset

# 方式一:用 Hub repo_id(首次自动下载,之后读缓存)—— 你已经会了
ds = LeRobotDataset("lerobot/pusht")

# 方式二:加载本地目录(自己录的数据就是这样)
ds = LeRobotDataset("my_user/my_task", root="path/to/dataset_dir")

# 方式三:带历史窗口加载(策略需要观察历史时用,比如"过去 2 帧 + 当前帧")
ds = LeRobotDataset(
    "lerobot/pusht",
    delta_timestamps={"observation.image": [-0.1, 0.0]},  # 0.1s 前和现在
)
看结构:dataset.meta 的关键属性
ds.meta.total_episodes   # 206
ds.meta.total_frames     # 25650
ds.meta.fps              # 10
ds.meta.features         # 每个特征的 dtype/shape ← 上轮打印过的那张表
ds.meta.tasks            # 任务描述 DataFrame
ds.meta.stats            # 各特征的统计量(归一化的来源)
ds.episode_data_index    # episode 边界(episode 0 从第几帧到第几帧)
meta数据也存放在
~/.cache/huggingface/lerobot/hub/datasets--lerobot--pusht/snapshots/b1c3ecbae7f244acc039a3dbc255a00dad1372b9/meta
取数据:dataset[i] 返回一帧的 dict
sample = ds[0]
sample["observation.image"]   # torch.Tensor [3, 96, 96] float32
sample["observation.state"]   # torch.Tensor [2]
sample["action"]              # torch.Tensor [2]
sample["timestamp"]           # 这帧的时间戳
sample["task"]                # 任务描述字符串
一个实用细节:
ds[0]是第一个 episode 的第一帧;想遍历某个 episode 的所有帧,用ds.episode_data_index["from"][ep]到"to"[ep]的范围索引。
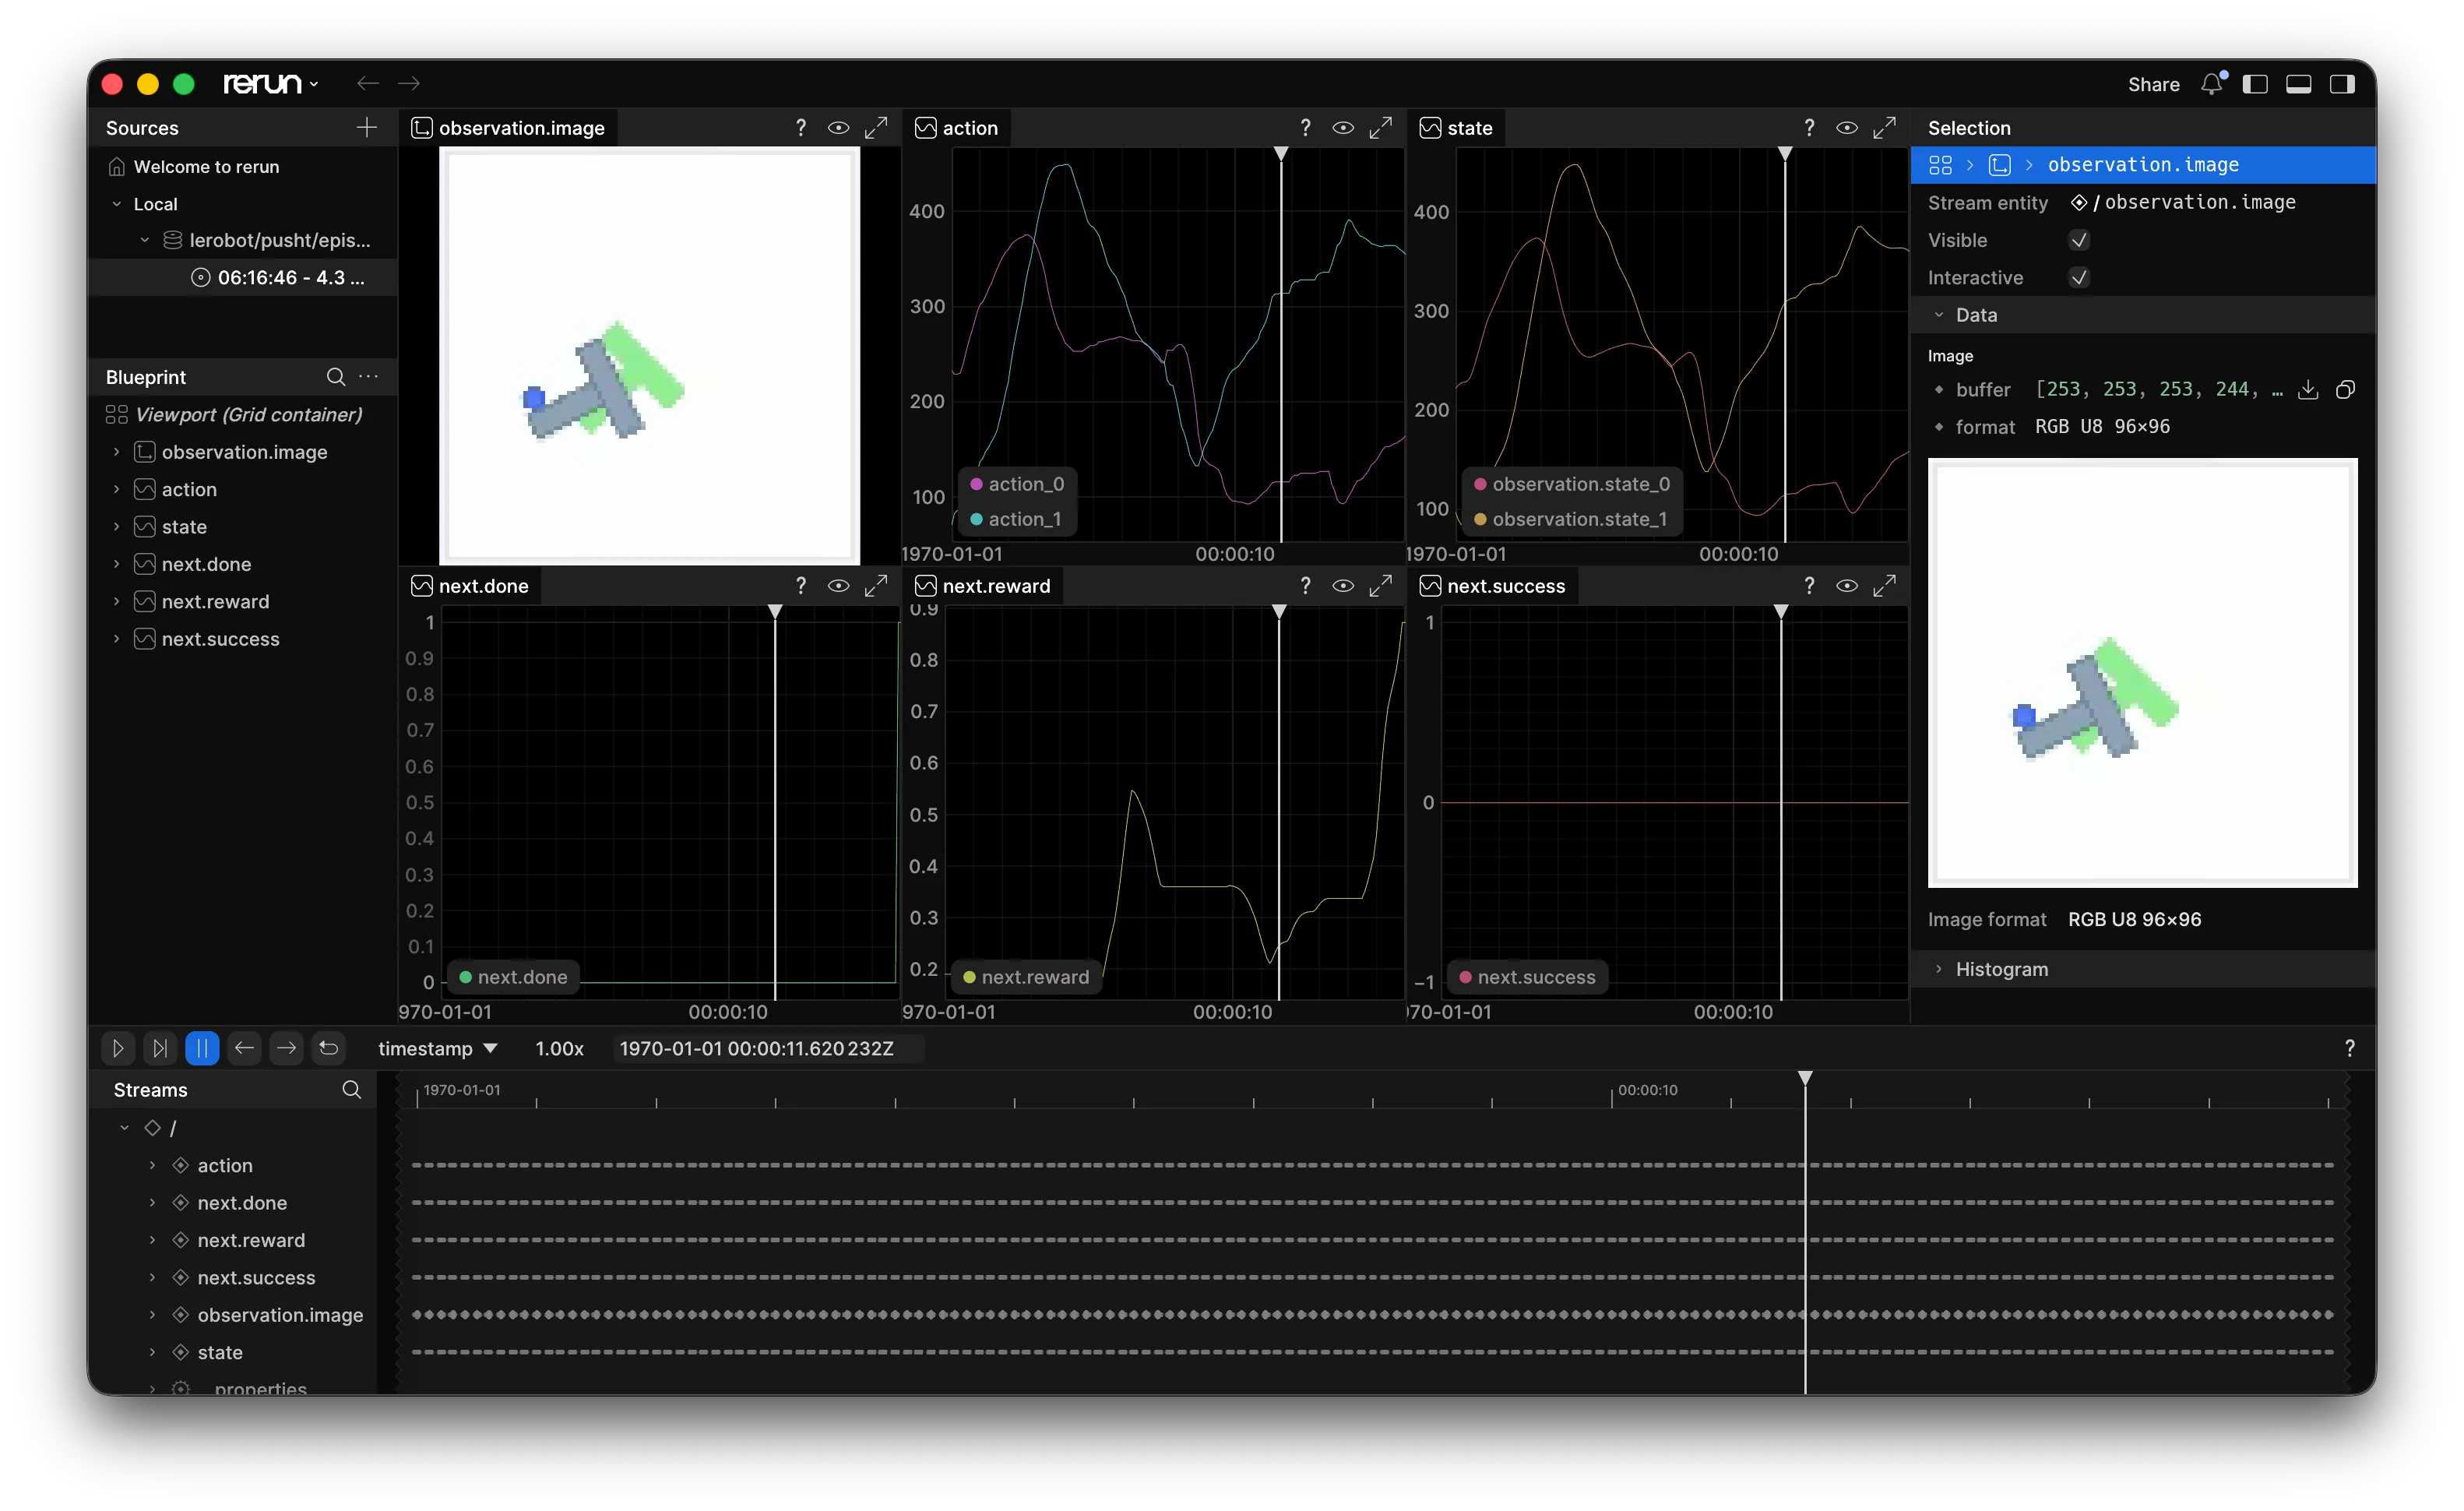
数据可视化
uv sync --locked --extra dataset_viz --extra training --extra pusht # 安装依赖
uv run lerobot-dataset-viz --repo-id lerobot/pusht --episode-index 0
使用rerun
训练自己的模型
一般流程:
setup-motors calibrate teleoperate record train replay:录制动作重放 eval:测试评估 rollout
参数介绍:
policy, robot
TODO:
- lerobot代码,看policy, robot, dataset 定义
- 仿真测试,使用学校电脑
- 看论文?别人是怎么做的
- lerobot如何二次开发,看课题组基于lerobot的工作是怎样的
lerobot有哪些policy? 如果仅仅使用已有的policy,那岂不是没有任何策略的进步,如何二次开发